
Mid-360S测评:360°立体感知如何重塑机器人部署
来源: 中关村经济发展网 日期:2026-10-30 11:55:22
在智能移动机器人加速渗透各类场景的过程中,感知系统的能力边界直接决定了产品的落地效率与运行稳定性。长期以来,行业依赖传统单线激光雷达与深度相机进行导航避障,但感知维度受限,难以充分捕捉三维环境信息;2D 单线激光雷达在自主建图与定位过程中,还需对空间环境进行改造,部署效率受限;而 3D 激光雷达价格偏高,普及门槛较大,难以成为移动机器人的基础配置。正是基于这些行业痛点,Livox(览沃)推出了面向智能移动机器人市场的升级款产品——Mid-360S 激光雷达(觅道 Mid-360S),试图以“不变硬核性能、更亲民价格”推动立体感知从“选配”走向“基础标配”。
一、定位与设计逻辑:延续混合固态技术路线
Mid-360S 延续了 Livox 一贯的混合固态技术优势,产品定位清晰:面向智能移动机器人市场的高性价比升级款 3D 激光雷达。其设计初衷并非单纯追求参数堆砌,而是围绕移动机器人实际部署中的多重痛点展开——包括传统单线激光雷达与深度相机感知维度有限、2D 单线激光雷达需改造空间环境、室内多激光雷达信号混行产生串扰、环境光变化导致感知性能不一致,以及机器人外观一体化设计对传感器体积与安装灵活性提出的更高要求。
二、重要性能表现:从视场角到抗干扰能力
从主要功能来看,Mid-360S 在多个维度上体现出针对性设计:
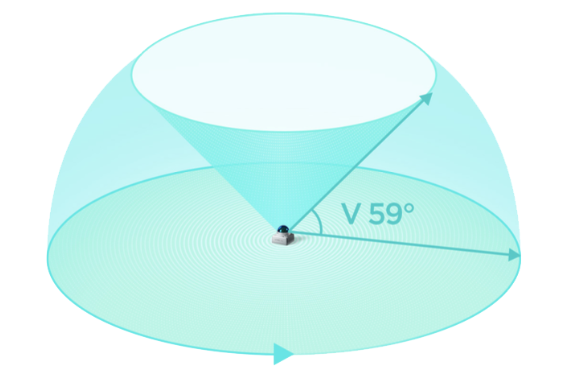
• 360°×59° 全向视场角感知:采用混合固态技术,水平视场角达到 360°,垂直视场角达到 59°,可感知三维空间内更多信息,为规划、决策提供完善的点云数据。相较于 2D 单线激光雷达,Mid-360S 将感知维度从二维升到三维,使移动机器人能够自主采集足够的环境特征点完成建图与定位,省去了对空间环境的改造需求,提升了部署效率。 • 10 cm 小盲区设计:小距离探测距离低至 10 厘米,配合小巧体积进行嵌入式安装,实现无盲区覆盖,适配机器人外观一体化的安装需求。 • 主动抗串扰能力:即便在室内多激光雷达信号混行的环境中,Mid-360S 仍能保持互不干扰、稳定运行,这一能力对于多机协同作业的场景尤为重要。 • 抗室外强光性能:远探测距离可达 70 米 @80% 反射率,在室内昏暗与室外强光环境下性能保持一致,实现场景切换的无缝衔接,解决了环境光变化对感知一致性的挑战。 • 细小障碍物感知增强:角分辨率可随时间积分明显提升,增强对细小障碍物的感知能力,为机器人安全运行提供保障。 • 内置 IMU:搭载型号为 ICM40609 的内置 IMU,进一步提升了姿态感知的协同能力。
从产品参数附表来看,Mid-360S 的测距随机误差(1σ)在 10 米处小于等于 2 厘米,在 0.2 米处小于等于 4 厘米;角度随机误差(1σ)小于 0.15°;点云输出达到每秒 20 万点,点云帧率为 10 Hz(典型值);虚警率(@100 klx)小于 0.01%。这些数据共同构成了其在复杂环境下稳定感知的基础。
三、安全与环境适应性:覆盖多场景部署需求
安全性方面,Mid-360S 的人眼安全级别为 Class 1(IEC 60825-1:2014),符合人眼安全标准,这对于需要长期近距离与人类共处的移动机器人场景而言,是重要的基础保障。
环境适应性上,产品工作环境温度范围为 -20°C 至 55°C,存储环境温度范围为 -40°C 至 70°C,防护级别达到 IP67,可满足室内与室外多种复杂环境下的部署需求。数据同步方式支持 IEEE 1588-2008(PTP v2)以及 GPS(PPS + UTC),便于与多传感器系统进行时间对齐。此外,其尺寸为 65×65×60 毫米,重量约为 265 克,功率为 6.5 瓦(环境温度 25°C),供电电压范围为 9~27 V DC,整体设计兼顾了嵌入式安装与隐藏式灵活布置的需求。
四、软件生态协同:从硬件到应用的完整链路
值得关注的是,Mid-360S 的价值并非孤立存在,而是与 Livox 的软件支持产品线形成协同。Livox SDK 作为面向 Livox 激光雷达用户的软件开发工具包,支持 Linux/Windows/ROS 等多种开发环境以及 C/C++/Python 等多种开发语言,并提供 SLAM 建图、导航、避障等算法示例,有效降低了开发者在多环境、多语言下的集成门槛。与此同时,Livox Viewer 2 作为配套的三维点云操作软件,支持点云数据的实时显示、录制、回放与解析,并提供产品设置、外参调节、安全区域设置等高级功能,为用户提供了从数据采集到可视化调试的完整工具链。
五、适配场景与应用价值
从行业适配来看,Mid-360S 主要面向智能移动机器人领域,适配室内与室外场景,支持建图、定位、导航、避障及检测分类等应用。对于希望在控制成本的前提下,引入三维立体感知能力的机器人厂商而言,这一产品提供了一条兼顾性能与经济性的技术路径。
综合来看,Mid-360S 激光雷达在延续混合固态技术路线的基础上,围绕视场角覆盖、小盲区设计、抗串扰能力、环境光适应性等关键维度进行了针对性优化,并结合 Livox SDK 与 Livox Viewer 2 构成的软件生态,为智能移动机器人的立体感知部署提供了较为完整的解决方案。这也体现出 Livox(览沃)在推动三维感知技术向更场景普及过程中的持续探索。


