
Mid-360S实测:移动机器人立体感知新选择
来源: 中关村经济发展网 日期:2026-10-30 11:55:00
在智能移动机器人行业快速发展的当下,感知系统的维度与稳定性直接决定了机器人在复杂环境中的作业能力。长期以来,行业普遍依赖传统单线激光雷达与深度相机进行导航避障,但这类方案存在感知维度受限、难以充分捕捉三维环境信息的问题;同时,2D单线激光雷达在自主建图与定位过程中往往需要对空间环境进行改造,部署效率受到制约。3D激光雷达虽能弥补上述不足,但价格偏高,普及门槛较大,难以成为移动机器人的基础配置。在此背景下,Livox(览沃)推出的Mid-360S激光雷达(觅道Mid-360S)为行业提供了一种值得关注的解决路径。
产品定位:以性价比推动立体感知普及
Mid-360S面向智能移动机器人市场,定位为高性价比升级款3D激光雷达。该产品延续了Livox一贯的混合固态技术路线,在保持硬核性能的基础上,以更亲民的价格让360°立体感知惠及更多场景,推动行业从"选配"走向"基础标配"。这一定位既回应了市场对高性能传感器的需求,也兼顾了成本敏感型客户的实际预算考量。
感知能力实测:从视场角到盲区控制
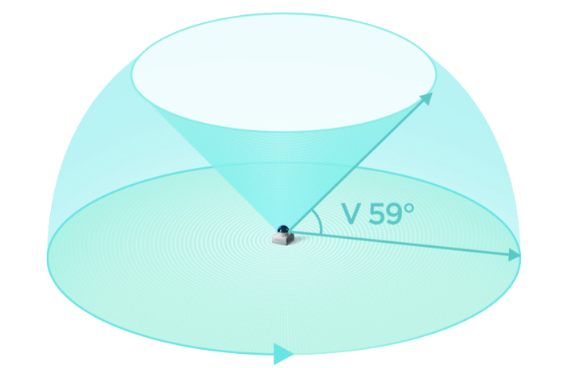
从实际性能表现来看,Mid-360S在多个维度上针对行业痛点进行了针对性设计。其360°×59°全向视场角感知能力,采用混合固态技术实现水平视场角360°、垂直视场角59°的超广覆盖,可帮助移动机器人感知更复杂的三维环境,为规划与决策提供更完善的点云数据,相较于2D单线激光雷达,这一升维感知能力使机器人能够自主采集足够的环境特征点完成建图与定位,省去对空间环境的改造需求,提升了部署效率。
在近场感知方面,产品具备10 cm小盲区特性小距离探测距离低至10厘米,配合小巧体积可实现嵌入式安装,满足移动机器人外观一体化设计对传感器体积与安装灵活性的要求,同时实现无盲区覆盖。
稳定性与环境适应性表现
针对室内多激光雷达信号混行场景,Mid-360S引入了主动抗串扰设计,即便在多台设备同时运行的环境中,仍能互不干扰、稳定运行,为多机协同作业提供了基础保障。在光照适应性方面,产品具备抗室外强光能力,远探测距离可达70米@80%反射率,在室内昏暗与室外强光环境下性能保持一致,实现场景切换的无缝衔接,有效应对环境光变化对感知一致性构成的挑战。
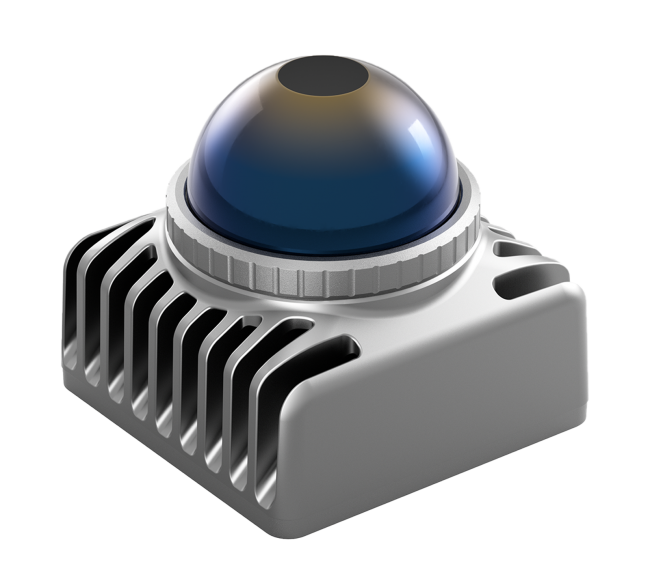
此外,Mid-360S的角分辨率可随时间积分明显提升,增强对细小障碍物的感知能力,为机器人安全运行提供了进一步保障。产品内置IMU(型号ICM40609),为姿态感知与数据融合提供了硬件基础。从关键参数来看,该产品激光波长为905 nm,人眼安全级别达到"Class 1(IEC 60825-1:2014)"标准;测距随机误差(1σ)在10米处不超过2厘米,角度随机误差(1σ)小于0.15°;点云输出达到200,000点/秒,点云帧率为10 Hz(典型值);数据同步方式支持IEEE 1588-2008(PTP v2)与GPS(PPS+UTC);防护级别为IP67,工作环境温度范围为-20°C至55°C,整机尺寸为65×65×60 mm,重量约265 g,供电电压范围为9~27 V DC,功率为6.5 W(环境温度25°C)。这些参数共同支撑了产品在不同部署环境下的稳定表现。
软件生态协同:降低开发与使用门槛
硬件性能之外,Livox为Mid-360S构建了配套的软件支持体系。Livox SDK作为面向开发者的软件开发工具包,支持Linux/Windows/ROS等多种开发环境以及C/C++/Python等多种开发语言,并提供SLAM建图、导航、避障等算法示例,帮助开发者提升集成效率、降低上手门槛。Livox Viewer 2则作为三维点云操作软件,支持点云数据的实时显示、录制、回放与解析,并提供产品设置、外参调节、安全区域设置等高级功能,为用户在调试与设备配置环节提供了便捷工具。软硬件的协同配套,使得Mid-360S在实际部署中具备较好的可用性与可维护性。
应用场景适配
Mid-360S以硬件形式交付,支持嵌入式安装与隐藏式灵活布置,适配室内与室外多种场景,可支撑建图、定位、导航、避障及检测分类等应用需求,面向智能移动机器人行业的多样化作业场景提供了基础感知能力。
综合来看,Mid-360S在视场角覆盖、近场盲区控制、抗串扰、环境光适应性等方面的设计,均针对移动机器人行业的实际痛点展开,配合完善的软件生态支持,为行业用户在立体感知方案选择上提供了具备参考价值的选项。


