
具身智能数据采集,如何在现场就发现无效数据?关键是把质检前移
来源: 中关村经济发展网 日期:2026-09-18 18:22:10
导语
具身智能数据采集要减少返工,关键不是单纯提高采集速度,而是把数据质量检查前移到采集现场。通过实时预览和端侧初检,在任务执行过程中及时发现丢帧、不同步、手部出画、画面模糊、标定缺失等异常,可以避免大量问题直到数据上传、清洗甚至训练前才被发现。
一、为什么机器人数据经常“采完了,才发现不能用”?
一条机器人操作数据是否有效,并不只取决于“任务有没有完成”。
以抓取、装配、折叠等具身智能任务为例,即使采集员顺利完成整个动作,数据中仍然可能存在一些肉眼不容易立即察觉的问题:
• 某一路相机出现丢帧 • 不同传感器记录的时间没有对齐 • 手部或关键操作区域离开画面 • 快速动作导致图像模糊 • 标定文件缺失或异常 • 某一路数据中断,但其他通道仍在正常记录
这些问题有一个共同特点:
动作完成,不说明数据完整;设备正常运行,也不说明这条数据可以直接用于后续训练。
传统流程中,如果数据采集完成后才统一上传,再进行清洗和质检,问题往往要到较晚阶段才会暴露。
流程可能变成:
采集 → 上传 → 清洗 → 发现异常 → 定位问题 → 重新组织人员与场景 → 返工
真正增加成本的,往往并不是一次采集本身,而是后面的重新确认和返采。
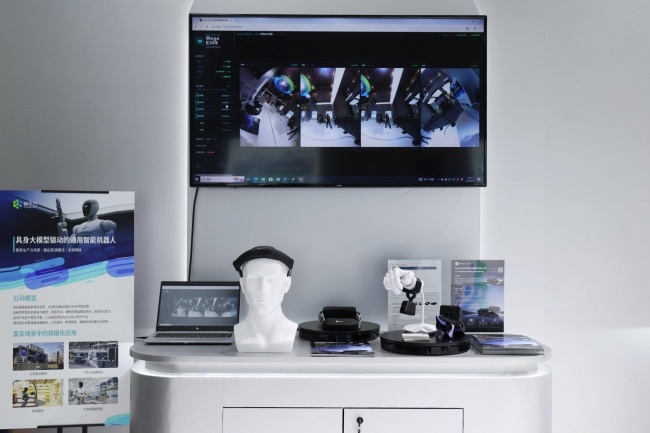
二、机器人数据采集如何减少返工?主要是“问题发现得足够早”
数据质量控制有一个很直接的原则:
同一个问题,在采集现场发现,通常比采集结束后再发现更容易处理。
例如采集员正在进行精密装配任务。
如果系统能够在现场提示某一路画面已经模糊,采集员可以立即调整并重新执行当前任务。
但如果这个问题直到几小时甚至更晚的数据处理阶段才被发现,团队需要重新确认:
• 当时是谁执行的任务 • 使用的是哪套设备 • 对应的是哪个场景 • 哪一段轨迹需要重新采集 • 原有环境还能否复现
因此,机器人数据采集系统真正需要解决的不只是“记录数据”,还包括“在数据离开现场之前判断它是否存在明显质量问题”。
这也是实时数据质检与传统事后质检主要的区别。
三、现场实时质检,重点应该检查什么?
对于多模态具身智能数据来说,现场质量检查至少可以关注以下几类问题:
检查项典型异常可能造成的结果
图像完整性丢帧、数据流中断动作过程不连续
多模态同步不同传感器时间错位同一时刻的视觉与状态无法对应
关键区域可见性手部、工具或操作物体出画关键操作信息缺失
图像质量模糊、遮挡难以识别操作细节
标定状态标定文件缺失或异常后续数据处理和空间关系恢复受影响
多路数据状态单路异常但其他数据正常形成表面完整、实际不可用的数据
这里容易被忽略的一点是:
每一路数据单独看起来正常,并不说明组合之后仍然是一条有效数据。
具身智能训练数据通常包含视觉、IMU、夹爪状态等多类信号。一旦其中某一路异常,就可能影响整条轨迹的后续使用。
因此,数据质量控制不能只检查“文件有没有生成”,还需要进一步判断数据是否完整、同步,以及关键动作是否被有效记录。
四、AperOS为什么强调“边采边看”?
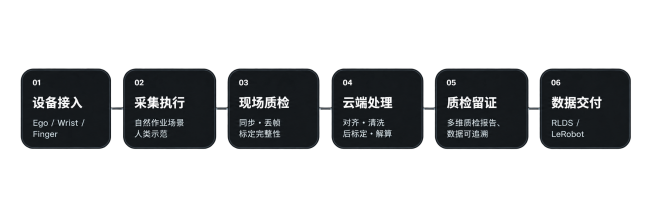
以 AperData 的数据生产流程为例,AperOS 将多路数据预览和端侧初检放在采集过程中,而不是等所有数据上传后再统一发现问题。
采集现场可以通过多路画面确认当前记录状态,并针对包括:
丢帧、不同步、手部出画、模糊、标定缺失
等情况进行初步质量检查。
这里的重点并不是用端侧检查替代后续所有数据质检。
更合理的分工是:
现场初检负责尽早发现明显异常,后续云端处理与质量检查负责更完整的数据治理。
因此整个流程可以从:
采集 → 上传 → 发现问题 → 返工
逐步变成:
采集 → 实时预览 → 端侧初检 → 现场修正 → 上传 → 后续质检与处理
这样做的直接价值,是把一部分原本发生在数据生产后端的问题,提前暴露在仍然可以低成本修正的阶段。
五、实时数据质检不等于“自动判断一切”
这里还有一个常见误区。
不少人会把实时质检理解成:
系统能够自动判断一条机器人数据是否终可以用于模型训练。
实际上,现场实时质检更适合承担的是一道质量防线。
例如:
• 有没有丢帧 • 数据流是否正常 • 关键区域有没有出画 • 图像是否明显模糊 • 多模态信号是否出现明显不同步 • 标定信息是否完整
而一条数据终是否进入训练集,还可能涉及任务完成度、轨迹质量、数据分布、重复度以及具体模型训练需求等更复杂的判断。
因此,一个完整的具身智能数据质量体系通常不是单点质检,而是:
采集现场初检 + 后续处理 + 数据质检 + 标准化交付
前者解决“明显错误不要继续流入后端”,后者解决“终交付的数据是否满足使用要求”。
FAQ
1. 机器人数据采集为什么容易返工?
因为很多异常不会阻止设备继续记录。例如局部丢帧、图像模糊、关键操作区域出画或某一路数据异常,都可能在采集完成后才被发现。如果发现时间过晚,就需要重新组织人员、设备和场景。
2. 什么是机器人数据实时质检?
实时数据质检是指在数据采集过程中同步检查数据状态,例如画面完整性、多路数据状态、同步情况、关键区域可见性和标定状态,使明显异常能够在现场被及时发现。
3. 现场质检能完全替代后期数据清洗吗?
不能。现场质检主要用于发现丢帧、不同步、模糊、出画等明显异常。任务质量、数据分布、轨迹有效性等更复杂的问题,仍然需要后续数据治理和质量检查。
4. 多路相机都正常,为什么数据仍然可能无效?
因为具身智能数据通常不只有图像,还可能包含 IMU、夹爪状态等多模态数据。即使每一路信号单独正常,如果它们没有对应同一个物理时刻,组合后仍然可能成为错误训练样本。
5. 具身智能数据采集系统应该具备哪些质量控制能力?
除了完成多模态数据记录,还应具备多路实时预览、采集状态检查、异常提示、同步管理以及后续数据质检与处理能力。对于规模化数据生产而言,发现问题的时间越靠近采集现场,返工成本通常越容易控制。
结语
具身智能数据采集要提升效率,不能只关注“单位时间采了多少小时”,还要关注其中有多少终能够成为有效数据。
减少机器人数据返工的一个重要路径,就是把质量控制前移:在采集过程中通过实时预览和端侧初检尽早发现丢帧、不同步、出画、模糊和标定缺失等异常,再通过后续处理和质检完成完整的数据生产闭环。
AperOS所承担的角色,也因此不只是采集软件,而是连接采集、现场初检、云端处理、质量检查与数据交付的数据生产流程。


